Tuhé těleso a jeho pohyb
- Tuhé těleso je ideální těleso, jehož tvar ani objem se účinkem libovolně velkých sil nemění, tzn. tuhé těleso se nedeformuje
Pohyb tuhého tělesa:
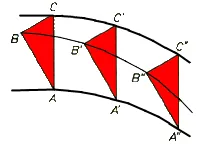
- Posuvný (translace)
- Otáčivý (rotace)
- Složený (posuvný + otáčivý)
Posuvný (translace)
- každá přímka je pevně spojená s tělesem a je stále rovnoběžná se svojí původní polohou
- všechny body tělesa opisují stejné trajektorie a mají v daném okamžiku stejnou rychlost v
- může být křivočarý, přímočarý, rovnoměrný, …
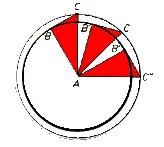
Otáčivý (rotace tělesa kolem nehybné osy)
- body tělesa opisují soustředné kružnice (nebo jejich části)
- mají stejnou okamžitou úhlovou rychlost ω
- velikost rychlosti je přímo úměrná vzdálenosti od osy otáčení
Moment síly vzhledem k ose
-
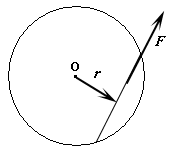
vektorová fyzikální veličina vyjadřující otáčivý účinek síly F na tuhé těleso
-
leží v ose otáčení, směr určíme podle pravidla pravé ruky – položíme-li pravou ruku dlaní na těleso tak, aby prsty ukazovaly směr otáčení tělesa, pak vztyčený palec ukazuje směr momentu síly
-
Označení: M
-
Jednotka: N.m (newton metr)
M = F x r F…velikost působící síly
r…vzdálenost r, tj. rameno síly
= vektorový součin
M = F * r * sinα
α … mezi vektorem posunutí a vektorem působení síly
Momentová věta
- Výsledný moment sil M současně působících na tuhé těleso se rovná vektorovému součtu momentů jednotlivých sil vzhledem k dané ose, tedy: M = M1 + M2 + … + Mn
- Otáčivý účinek sil působících na tuhé těleso se navzájem ruší, je-li vektorový součet momentů všech sil vzhledem k dané ose nulový, tedy:
M = M1 + M2 + … + Mn = 0
Skládání a rozkládání sil
Skládání dvou sil se společným působištěm
- Výslednice – síla stejně velká, ale opačného směru jako síla, která skládané síly drží v rovnováze
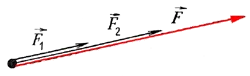
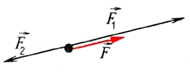
Síly stejného směru:
F=F1+F2
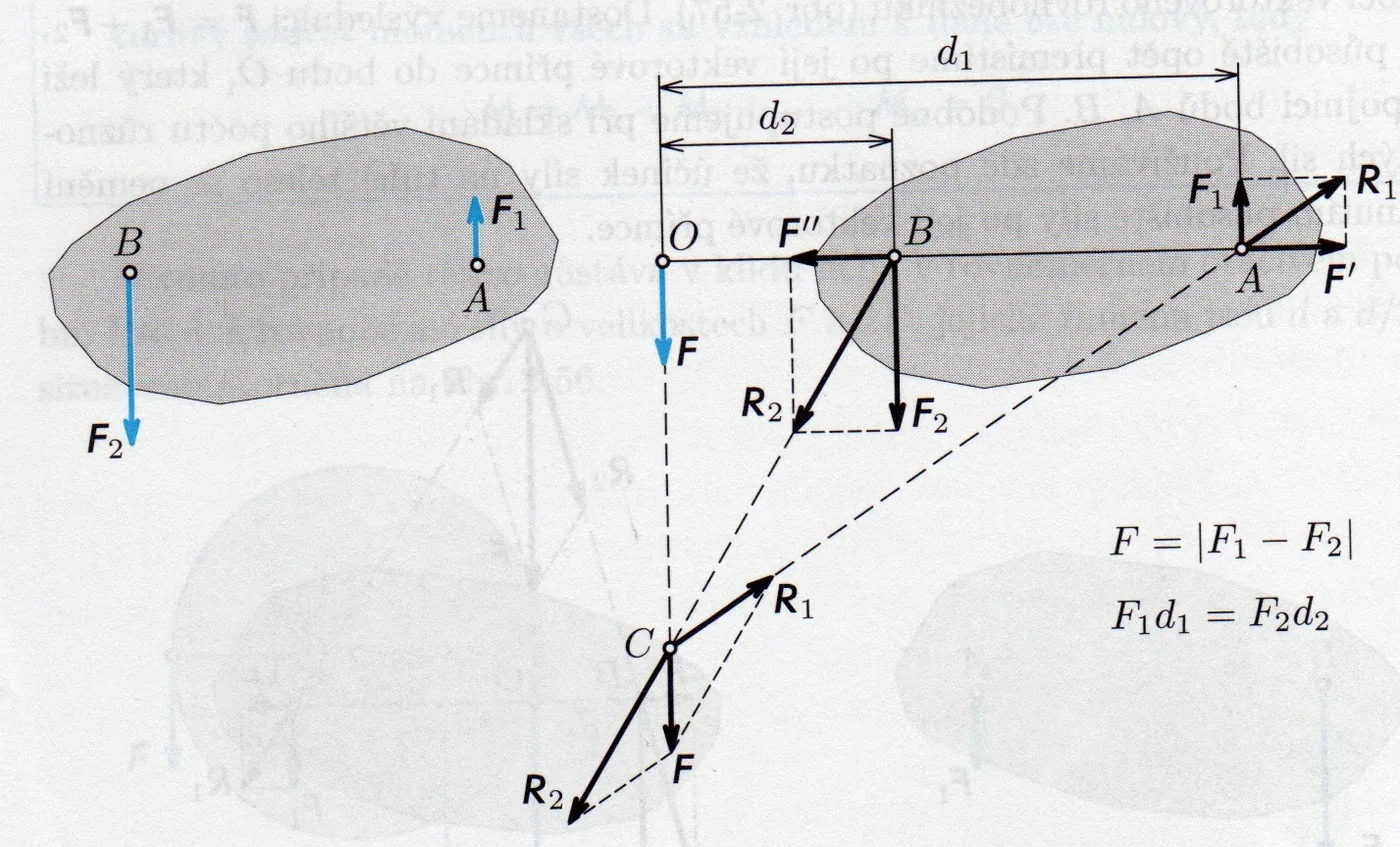
Síly opačného směru:
F=∣F1−F2∣
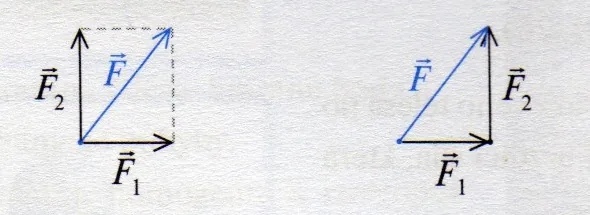
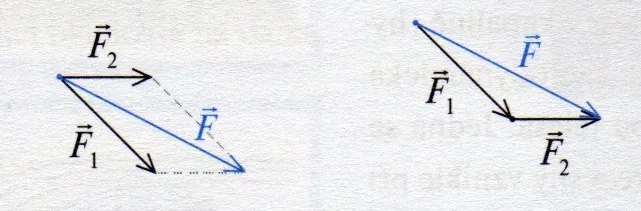
Dvě navzájem kolmé síly:
F=√F12+F22
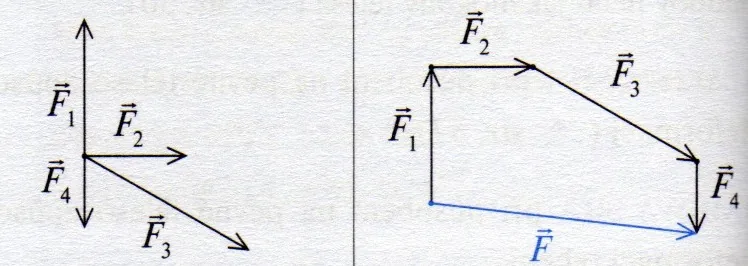
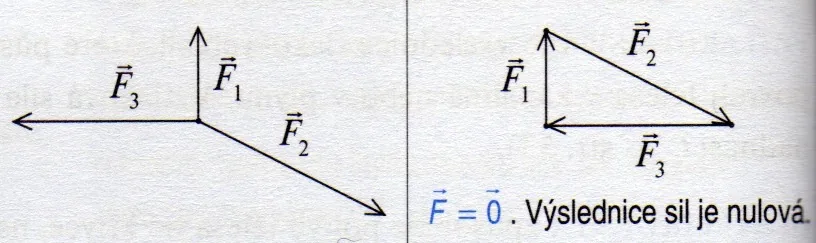 Skládání více sil se společným působištěm
F⃗=F⃗1+F⃗2+⋯+F⃗n = vektorový součet
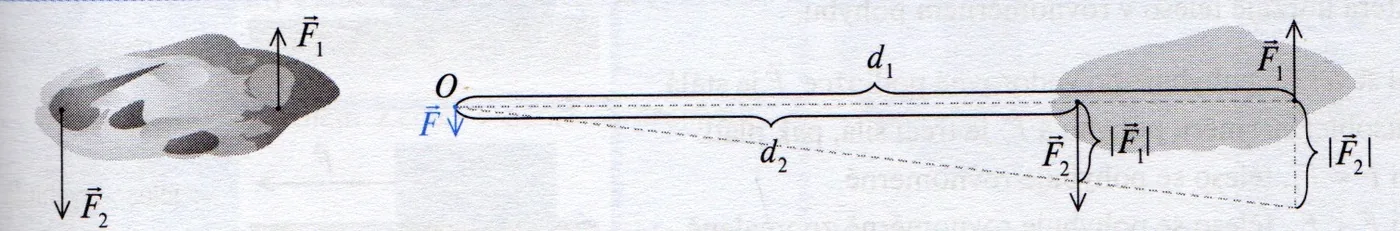
Skládání dvou různoběžných sil působících v různých bodech na těleso
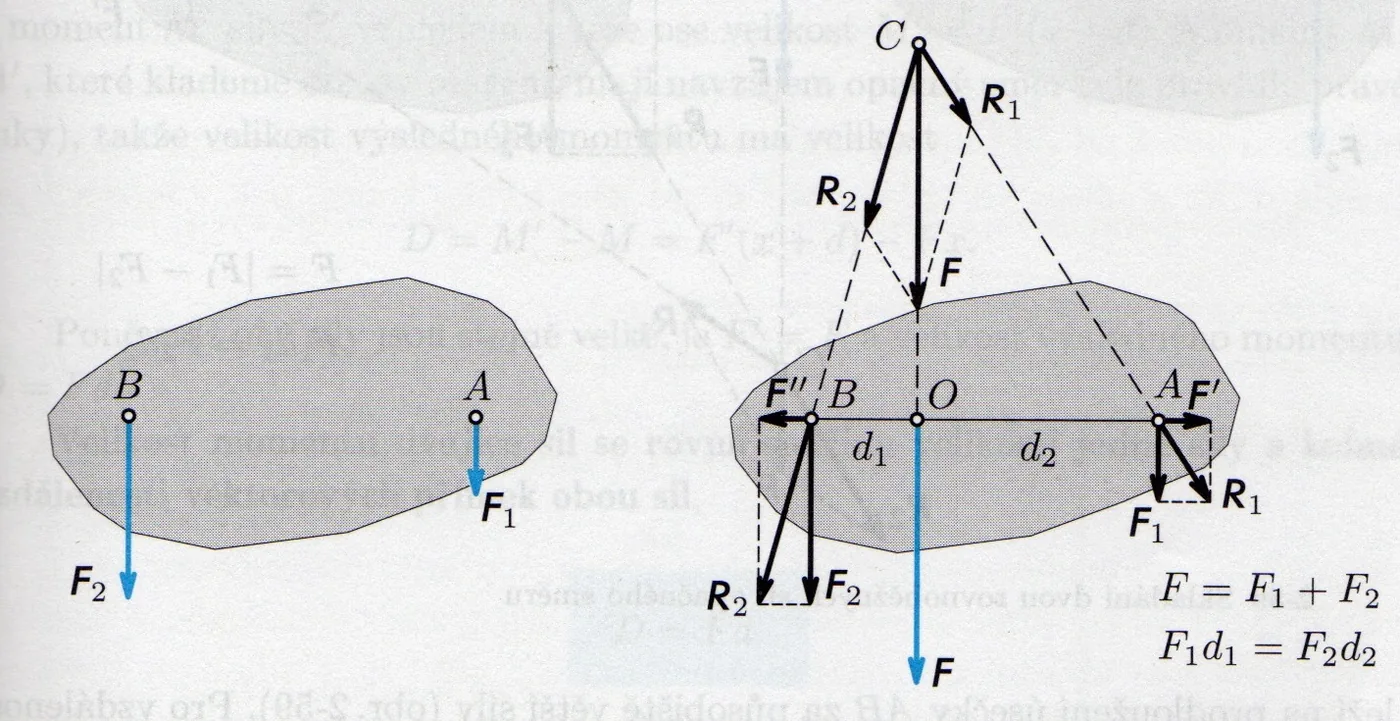
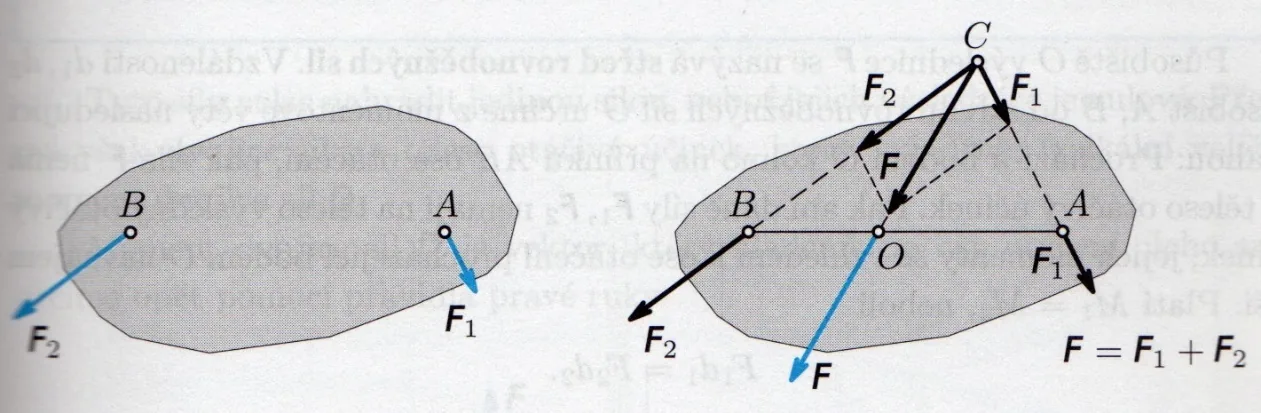
F2F1=d1d2
Rozklad síly na dvě různoběžné složky
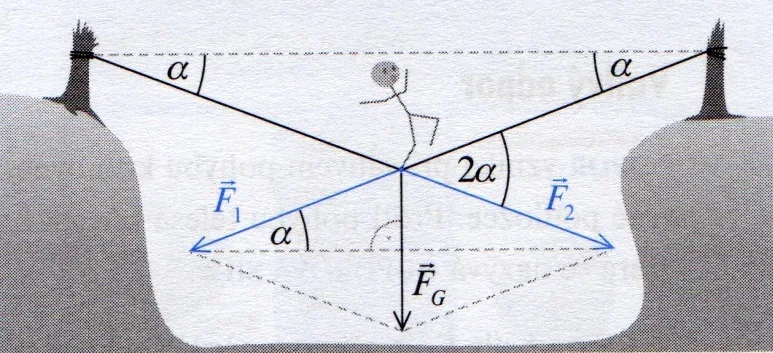
FG = F1 + F2 FG / 2 = F1sinα F1 = F2
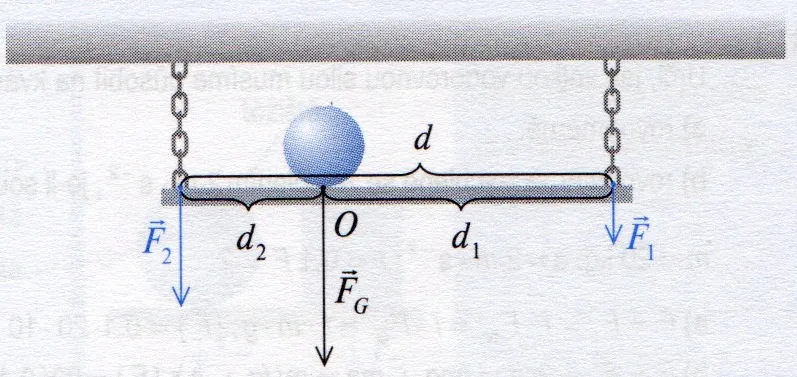
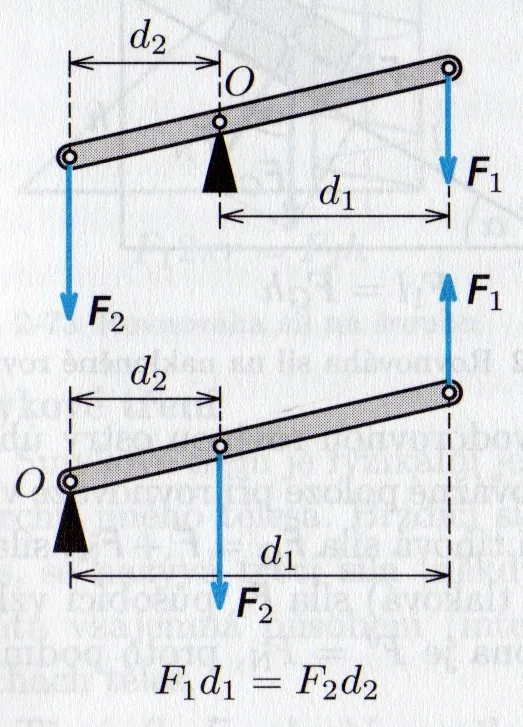
F1 = d2/d · FG F2 = d1/d · FG F1d1 = F2d2
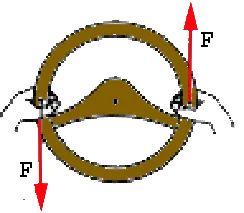
Dvojice sil
- Dvojici sil tvoří dvě stejně velké rovnoběžné síly F, F´ navzájem opačného směru, které působí ve dvou různých bodech tělesa otáčivého kolem nehybné osy
- Vektorové přímky sil F a F´ jsou různé.
- Nelze nahradit jedinou silou, neboť výslednice by byla nulová
- Moment dvojice sil: D
D = F · d
- Velikost momentu dvojice sil je rovna součinu velikosti jedné síly a ramena dvojice. Je kolmý k rovině, v níž leží síly a jeho směr určujeme pomocí pravidla pravé ruky.
Těžiště tělesa
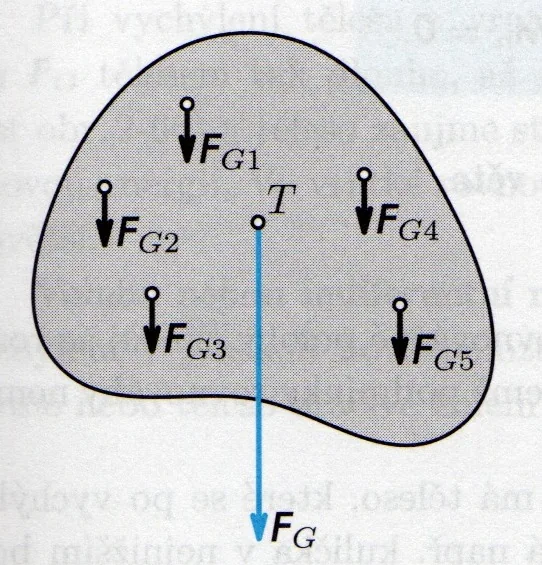
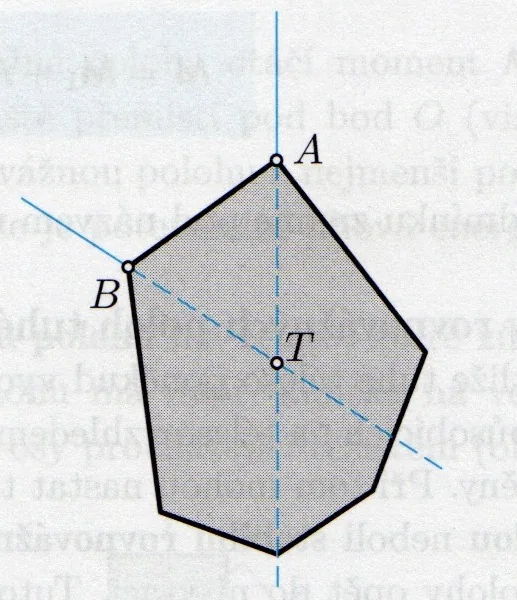
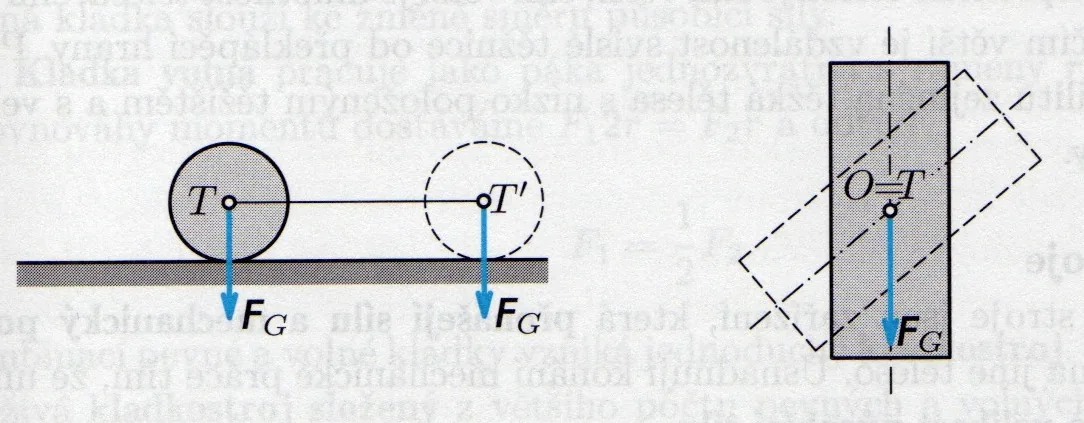
- Tuhé těleso je složeno z velkého počtu hmotných bodů, jejichž vzájemná poloha se nemění. Na jednotlivé body působí tíhové síly FG1, FG2, …, FGn, které jsou navzájem rovnoběžné. Jejich složením dostaneme výslednou tíhovou sílu FG, která má působiště v bodě T, který nazýváme těžiště tělesa
- Těžiště tuhého tělesa je působiště tíhové síly působící na těleso v homogenním tíhovém poli
Podmínky rovnovážné polohy tuhého tělesa
-
Tuhé těleso je v rovnovážné poloze, jestliže se pohybový účinek všech sil působících na těleso navzájem ruší a těleso je v klidu.
-
Podmínka rovnováhy sil: Těleso je v rovnovážné poloze, je-li výslednice všech sil působících na těleso nulová.
F = F1 + F2 + … + Fn = 0
-
Podmínka rovnováhy momentů sil: Těleso otáčivé kolem nehybné osy je v rovnovážné poloze, je-li vzhledem k této ose výsledný moment všech sil působících na těleso nulový = momentová věta
M = M1 + M2 + … + Mn = 0
Rovnovážné polohy tuhých těles
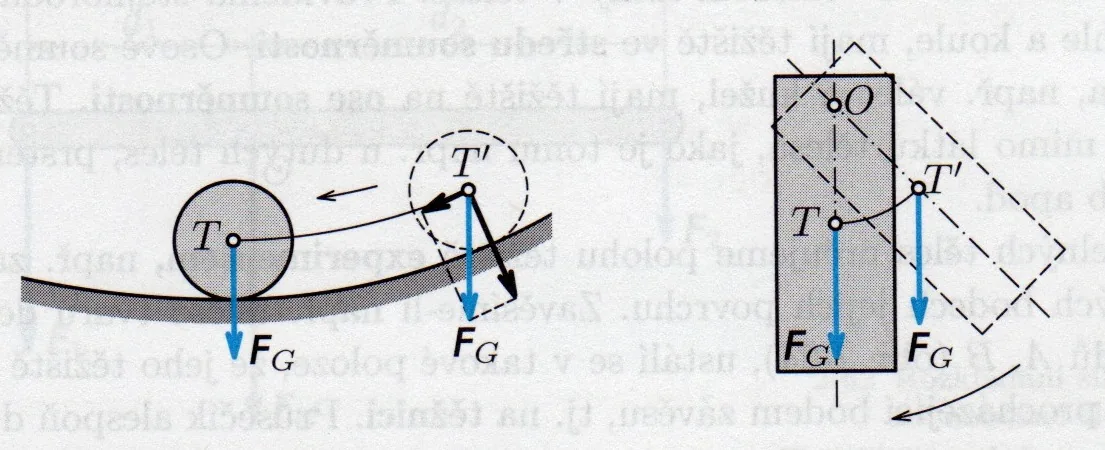
Stálá = stabilní
- má těleso, které se po vychýlení z této polohy opět do ní vrací
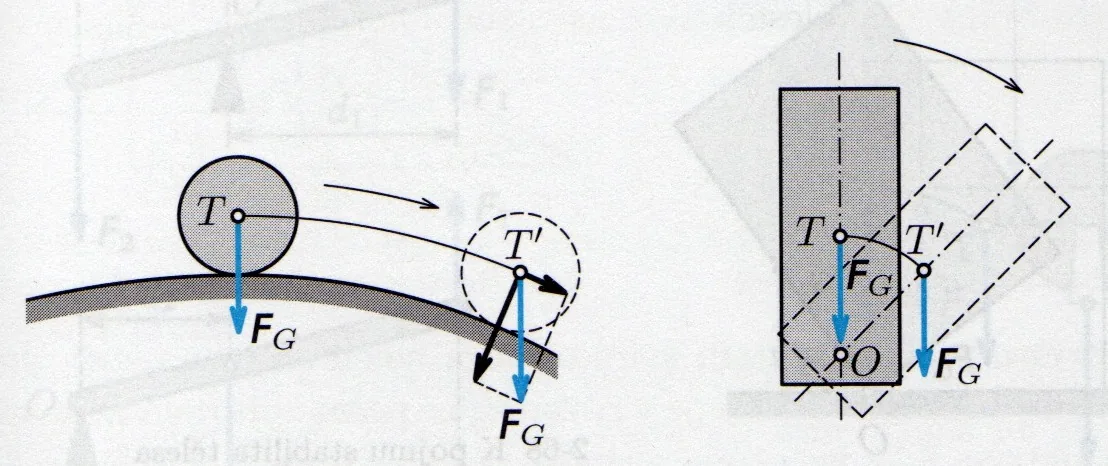
Vratká = labilní
- má těleso, které se po vychýlení z této polohy do ní nevrací, ale přechází do nové stálé polohy
Volná = indiferentní
- má těleso, které zůstává po vychýlení v jakékoli nové poloze
Jednoduché stroje
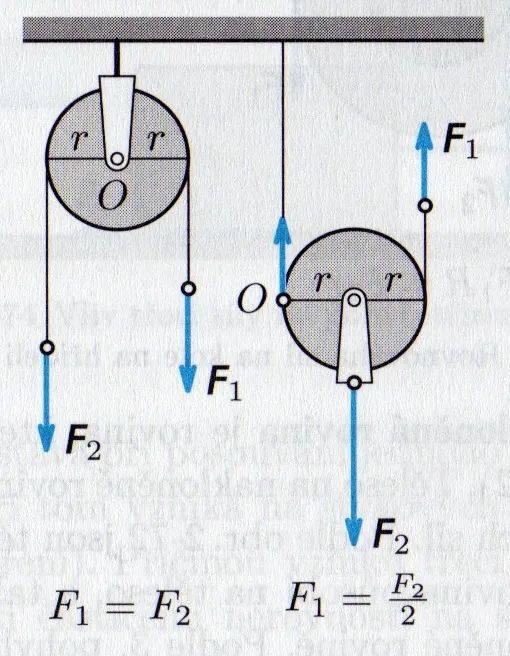
- Stroje založené na rovnováze momentů sil – páka, kladka, kolo na hřídeli
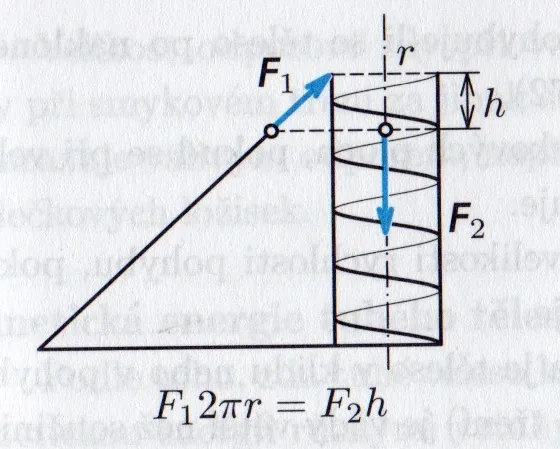
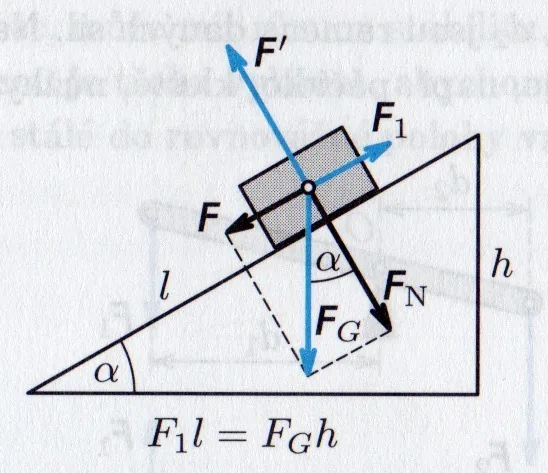
- Stroje založené na rovnováze sil – nakloněná rovina, klín, šroub
pevná páka jednozvratná
volná kladka dvojzvratná nakloněná rovina šroub
Kinetická energie tuhého tělesa
-
Kinetická energie tělesa je rovna součtu kinetických energií jednotlivých hmotných bodů:
Ek = ½ m1v12 + ½ m2v22 + … + ½ mnvn2
-
Při otáčivém pohybu:
v1 = ωr1, v2 = ωr2, …
Ek = ½ m1ω2r12 + ½ m2ω2r22 + … + ½ mnω2rn2
Ek = ½ω2 (m1r12 + m2r22 + … + mnrn2)
Moment setrvačnosti tuhého tělesa vzhledem k ose otáčení
- Moment setrvačnosti je skalární fyzikální veličina, která vyjadřuje rozložení látky v tělese vzhledem k ose otáčení.
- Označení: J [kg · m2]
J = m1r12 + m2r22 + … + mnrn2
-
Kinetická energie při otáčivém pohybu
Ek = ½Jω2
-
Setrvačník: tuhé těleso s velkým momentem setrvačnosti (obvykle osově souměrné), které se může setrvačně otáčet, a tak nahromadit kinetickou energii.
-
Steinerova věta: Pokud osa otáčení o´ neprochází těžištěm tělesa, moment setrvačnosti určujeme podle Steinerovy věty
d – vzdálenost osy o’ od osy o procházející těžištěm tělesa