Krokové motory, díky své jedinečné konstrukci, mohou být ovládány s vysokou přesností a bez jakýchkoli mechanismů zpětné vazby.
Existují dva typy krokových motorů – unipolar a bipolar.
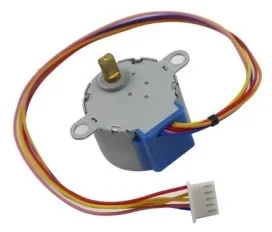
Obrázek 1: Krokový motor
Arduino desky nebo kontrolery nemohou přímo řídit krokové motory. Je tedy nezbytný řídící obvod, proto používáme řadič krokového motoru (jako je ukázáno na následujícím obrázku) k pohonu krokového motoru.
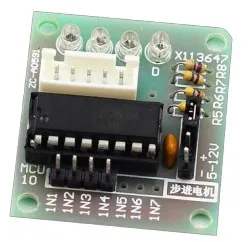
Obrázek 2: Řídící obvod pro krokový motor
Princip krokového motoru
Krokový motor je čtyřfázový a používá stejnosměrný napájecí zdroj. Po napájení všech fází motoru dle příslušného pořadí se začne otáčet krok za krokem. Schematický diagram čtyřfázového krokového motoru je znázorněn níže:
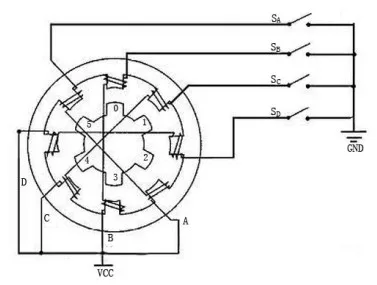
Obrázek 3: Schéma krokového motoru
Čtyřfázový krokový motor má tři provozní režimy: samostatný čtyř-krokový, dvojitý čtyř-krokový a osmi-krokový. Krokový úhel pro samostatný čtyř-krokový a dvojitý čtyř-krokový režim je stejný, ale hnací moment pro samostatný čtyř-krokový režim je menší. Krokový úhel pro osmi-krokový režim je poloviční, než u režimu samostatného čtyř-krokového a dvojitého čtyř-krokového. Osmistupňový provozní režim tak může udržet vysoký hnací moment a zlepšit přesnost řízení.
Budeme potřebovat
-
Arduino Uno (nebo jinou desku).
-
USB kabel.
-
Vodiče
-
Potenciometr
-
Krokový motor – bude pracovat v osmi krokovém režimu
-
Řadič krokového motoru
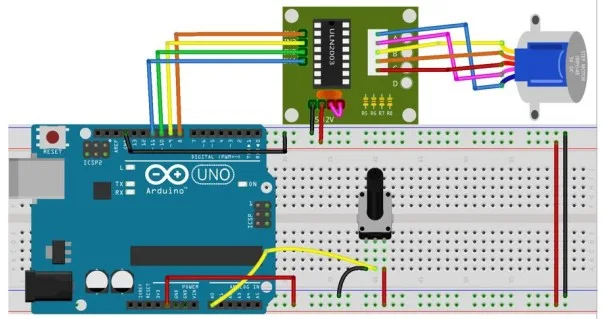
Zapojení
| Řadič krokového motoru | Arduino |
|---|---|
| IN1 | 8 |
| IN2 | 9 |
| IN3 | 10 |
| IN4 | 11 |
| GND | GND |
| VCC | 5V |
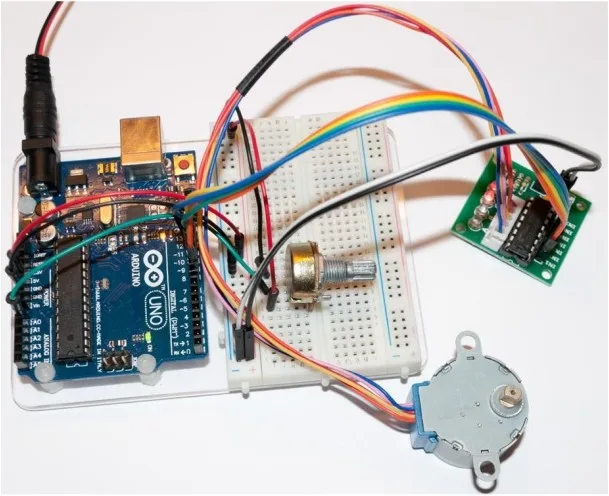
Program
Program „Krokovy_motor.ino“ vložíme do Arduino IDE a nahrajeme jej do Arduina.
#include <Stepper.h>

// počet kroků motoru
#define STEPS 100

// Vytvoříme objekt třídy Stepper, specifikujeme
// počet kroků motoru a piny, ke kterým je řadič připojen
Stepper stepper(STEPS, 8, 9, 10, 11);

// předchozi stav analogového vstupu
int previous = 0;

void setup() {
  // nastavit rychlost motoru na 60 ot/m
  stepper.setSpeed(60);
}

void loop() {
  // přečíst hodnotu pinu A0
  int val = analogRead(0);
  int minval = 0;
  int maxval = 0;
  int prumer = 0;

  if (minval >= val)
        minval = val;
  if (maxval <= val)
        maxval = val;
        prumer = (maxval-minval/2) + minval;
  // otočit motor na počet kroků = rozdilu
  //předchozího stavu potenciometru a aktualního
  stepper.step(val - previous);

  // zapamatovat stav pinu A0
  previous = val;
}
Nyní nastav potenciometr a hřídel krokového motoru se bude otáčet dle odpovídajících stupňů.
Citace
Arduino MAXI Starter kit OD BASTLÍŘŮ BASTLÍŘŮM - Lekce 26 Krokový motor